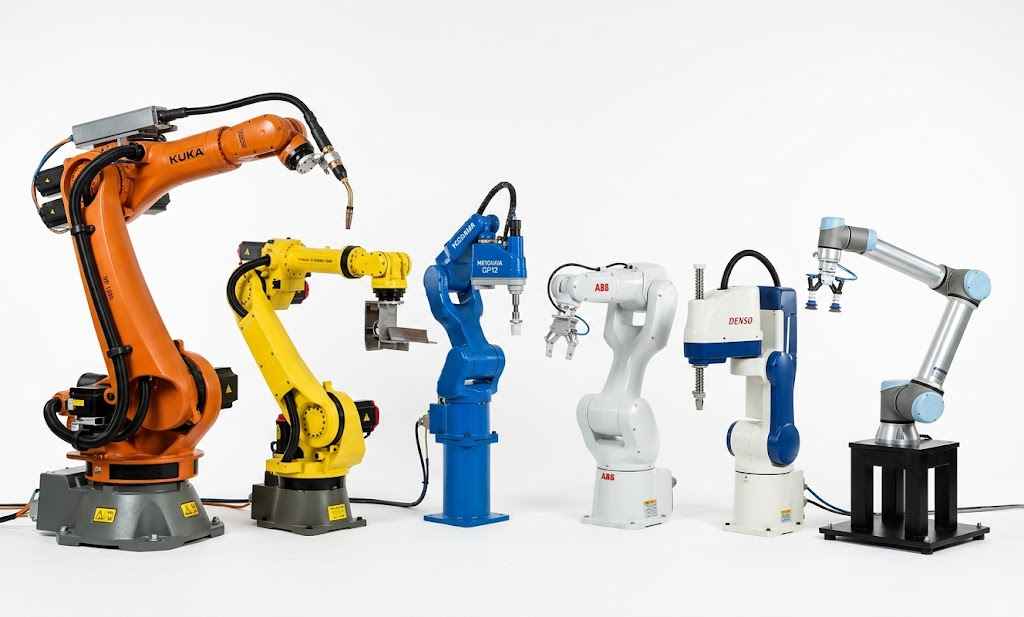
انواع ربات صنعتی و کاربرد آن

ربات صنعتی

ربات صنعتی چیست؟ و چرا اهمیت روزافزونی پیدا کرده است؟

ربات صنعتی به دستگاهی خودکار و قابل برنامه‌ریزی گفته می‌شود که برای انجام وظایف تکراری، دقیق یا خطرناک در محیط تولید جایگزین نیروی انسانی می‌شود. این دستگاه‌ها معمولاً از بازوهای مکانیکی چند محوره تشکیل شده‌اند که با دریافت دستورات از یک کنترلر مرکزی، حرکات از پیش تعریف‌شده یا هوشمند را با سرعت و تکرارپذیری بالا اجرا می‌کنند.

آنچه یک ربات صنعتی را از ماشین‌آلات معمولی خط تولید متمایز می‌کند، توانایی برنامه‌ریزی مجدد است. برخلاف یک دستگاه تک‌کاره، بازوی رباتیک را می‌توان برای انجام وظایف متفاوت پیکربندی کرد؛ از جوشکاری بدنه خودرو گرفته تا چیدن قطعات الکترونیکی ظریف. همین انعطاف‌پذیری، همراه با دقت میکرومتری و توان کار مداوم بدون خستگی، دلیل اصلی گسترش سریع این فناوری در صنایع مختلف است.

اهمیت این موضوع برای کسب‌وکارها فراتر از صرفه‌جویی در هزینه نیروی کار است. کاهش خطای انسانی، افزایش کیفیت یکنواخت محصول و امکان کار در محیط‌هایی که برای انسان خطرناک یا فرسایشی است، از عواملی هستند که استفاده از ربات صنعتی را به یک تصمیم استراتژیک در تولید مدرن تبدیل کرده‌اند.

تاریخچه پیدایش و تحول ربات‌های صنعتی

ریشه ربات صنعتی به دهه ۱۹۵۰ میلادی بازمی‌گردد، زمانی که مخترعی به نام جورج دوول مفهوم بازوی رباتیک قابل برنامه‌ریزی را ثبت اختراع کرد. این ایده بعدها توسط جوزف انگلبرگر به یک محصول تجاری تبدیل شد و اولین ربات صنعتی با نام یونیمیت در اوایل دهه ۱۹۶۰ در خط تولید جنرال موتورز برای جابه‌جایی قطعات داغ ریخته‌گری مورد استفاده قرار گرفت.

در دهه‌های بعد، شرکت‌های ژاپنی و اروپایی نقش مهمی در توسعه این فناوری ایفا کردند. ورود کنترلرهای الکترونیکی پیشرفته‌تر در دهه ۱۹۸۰ و سپس یکپارچه‌سازی سنسورهای بینایی ماشین در دهه ۱۹۹۰، دقت و کاربردپذیری ربات‌ها را به‌طور چشمگیری افزایش داد. از اوایل قرن بیست و یکم، پیشرفت در حوزه پردازش داده و هوش مصنوعی، مسیر را برای نسل جدیدی از ربات‌ها هموار کرد که قادر به تصمیم‌گیری در لحظه و همکاری مستقیم با انسان هستند؛ روندی که همچنان در حال تکامل است.

انواع ربات صنعتی بر اساس ساختار مکانیکی و نحوه حرکت

انتخاب نوع مناسب ربات صنعتی برای هر خط تولید، معمولاً از تحلیل ساختار مکانیکی آن آغاز می شود؛ زیرا این ساختار است که محدوده حرکت، سرعت، دقت و ظرفیت باربری دستگاه را تعیین می کند. در ادامه، رایج ترین دسته بندی های موجود در صنعت را بررسی می کنیم.

ربات مفصلی

ربات مفصلی یا آرتیکولیتد، پرکاربردترین نوع ربات صنعتی در دنیاست و ساختار آن شباهت زیادی به بازوی انسان دارد. این ربات معمولاً بین چهار تا شش محور چرخشی دارد و همین تعداد محور، به آن اجازه می دهد در فضایی سه بعدی و با زاویه های متنوع حرکت کند. کاربردهایی مانند جوشکاری قوسی، رنگ پاشی، مونتاژ قطعات و پالت چینی، بیشتر با همین نوع ربات انجام می شود.

نکته فنی قابل توجه در این ربات ها، نحوه محافظت از کابل ها و شیلنگ های هیدرولیک یا پنوماتیک است که در طول بازو کشیده شده اند. از آنجا که این اجزا در حین کار دائماً تحت خمش و اصطکاک قرار می گیرند، معمولاً با پوشش هایی از جنس پلی اورتان محافظت می شوند؛ ماده ای که به دلیل مقاومت بالا در برابر سایش و انعطاف پذیری مناسب، عمر مفید کابل کشی داخلی ربات را به طور محسوسی افزایش می دهد.

ربات دکارتی یا گنتری

ربات دکارتی بر پایه سه محور خطی و متعامد (X، Y و Z) کار می کند و برخلاف ربات مفصلی، حرکتش کاملاً مستقیم و خطی است. این ساختار ساده، دقت مکان یابی بسیار بالایی را در اختیار می گذارد و به همین دلیل در کاربردهایی مثل برداشت و جای گذاری قطعات، برش CNC و بسته بندی خطی، انتخاب مناسبی محسوب می شود.

در بسیاری از این ربات ها، غلتک ها و بوش های راهنمای حرکت روی ریل ها از جنس هایی با خاصیت جذب ضربه ساخته می شوند تا لرزش ناشی از حرکت رفت و برگشتی سریع کاهش یابد؛ همین ویژگی است که استفاده از پلی اورتان را در این بخش ها به گزینه ای رایج در طراحی مکانیکی تبدیل کرده است.

ربات اسکارا

ربات اسکارا برای حرکت در یک صفحه افقی طراحی شده و تنها یک محور آن امکان جابه جایی عمودی دارد. این محدودیت ساختاری، در عمل به مزیت تبدیل می شود؛ چون سرعت و صلبیت این ربات در انجام حرکات افقی تکراری، مانند مونتاژ قطعات کوچک الکترونیکی یا پیچ کاری، از اکثر ساختارهای دیگر بالاتر است.

ربات دلتا یا موازی

ربات دلتا با ظاهری شبیه به عنکبوت، از چند بازوی موازی متصل به یک صفحه ثابت بالایی تشکیل شده است. این طراحی وزن متحرک ربات را به شدت کاهش می دهد و در نتیجه، سرعت عملکرد آن برای وظایفی مانند برداشتن و چیدن سریع محصولات سبک در صنایع غذایی و دارویی، از سایر انواع ربات صنعتی پیشی می گیرد. انگشتک های گیرنده در این ربات ها اغلب باید هم زمان انعطاف پذیر و مقاوم باشند تا به محصول آسیب نزنند، و انتخاب متریال مناسب برای این قطعات، مستقیماً روی نرخ خرابی محصول در خط تولید اثر می گذارد.

ربات استوانه ای و قطبی

این دو ساختار از نسل های اولیه ربات های صنعتی هستند و حرکت آن ها بر پایه ترکیبی از چرخش و جابه جایی خطی در مختصات استوانه ای یا کروی انجام می شود. با وجود کاربرد گسترده در گذشته، امروز به دلیل محدودیت در دقت و انعطاف پذیری، عمدتاً در کاربردهای خاص و ساده تر مانند بارگذاری ماشین آلات باقی مانده اند.

انواع ربات صنعتی بر اساس کاربرد در خط تولید

فارغ از ساختار مکانیکی، رایج ترین تقسیم بندی که کاربران هنگام جست وجو دنبال آن هستند، دسته بندی بر اساس وظیفه ای است که ربات در فرآیند تولید انجام می دهد. هر کاربرد، الزامات فنی و ملاحظات خاص خودش را دارد.

ربات جوشکاری

ربات جوشکاری یکی از قدیمی ترین و پرکاربردترین کاربردهای ربات صنعتی در صنایعی مانند خودروسازی و ساخت تجهیزات فلزی سنگین است. این ربات ها معمولاً از نوع مفصلی هستند و با مجهز بودن به مشعل جوش و سیستم تغذیه سیم، می توانند جوش هایی با کیفیت یکنواخت و بدون نوسان دستی انسان ایجاد کنند. دقت تکرارپذیری بالا در این نوع ربات، مستقیماً به کاهش عیوب ساختاری و افزایش استحکام اتصالات منجر می شود.

ربات رنگ پاشی

در ربات رنگ پاشی، تمرکز اصلی روی یکنواختی پوشش و کاهش هدررفت مواد است. این ربات ها در محیط هایی با گرد و غبار رنگ و بخارات شیمیایی کار می کنند و به همین دلیل اجزای الکتریکی آن ها معمولاً دارای محافظت ضدانفجار هستند. یکی از حوزه هایی که کاربرد گسترده این نوع ربات را نشان می دهد، لاستیک سازی صنعتی است؛ جایی که پوشش دهی یکنواخت سطح قطعات لاستیکی پیش از پخت، تأثیر مستقیمی بر کیفیت نهایی و چسبندگی لایه ها دارد و انجام دستی آن عملاً امکان کنترل دقیق ضخامت پوشش را نمی دهد.

ربات مونتاژ

ربات های مونتاژ برای اتصال، پیچ کاری، پرسکاری یا قرار دادن دقیق قطعات کنار هم طراحی شده اند. در این کاربرد، معمولاً از ترکیب ربات اسکارا برای حرکات افقی سریع و ربات مفصلی برای وظایف پیچیده تر استفاده می شود. حساسیت این نوع ربات به خطای زاویه ای و مکانی بسیار بالاست، چون کوچک ترین انحراف می تواند باعث عدم تطابق قطعات شود.

ربات بسته بندی و پالت چینی

این دسته از ربات ها در انتهای خط تولید قرار می گیرند و وظیفه چیدن محصولات درون بسته بندی نهایی یا روی پالت را بر عهده دارند. سرعت بالا، ظرفیت باربری مناسب و امکان کار مداوم بدون افت عملکرد، مهم ترین معیارهای انتخاب در این کاربرد هستند. ربات های دلتا و دکارتی به دلیل سرعت چرخه کاری بالا، در این حوزه بیشترین کاربرد را دارند.

ربات بازرسی کیفی و برداشت هوشمند

با پیشرفت سیستم های بینایی ماشین، دسته جدیدی از ربات های صنعتی برای بازرسی کیفیت محصول و برداشتن قطعات نامرتب از روی نوار نقاله توسعه یافته اند. این ربات ها با استفاده از دوربین و الگوریتم های پردازش تصویر، می توانند عیوب ظاهری را شناسایی کرده یا قطعات را حتی در حالت چیده نشده و درهم، به درستی بردارند؛ قابلیتی که تا چند سال پیش تنها با دخالت انسان ممکن بود.

ربات همکار (کوبات) در برابر ربات صنعتی سنتی

یکی از پرسش هایی که امروز بیشتر کارخانه ها هنگام برنامه ریزی برای اتوماسیون با آن مواجه می شوند، انتخاب بین ربات صنعتی سنتی و ربات همکار یا کوبات است. این دو دسته، اگرچه از نظر ظاهری شباهت هایی دارند، اما در فلسفه طراحی و کاربرد تفاوت های بنیادی با یکدیگر دارند.

تفاوت اصلی در نحوه تعامل با انسان

ربات صنعتی سنتی برای کار در محیطی جدا از انسان طراحی شده است. این ربات ها معمولاً درون قفس های ایمنی یا محدوده های حفاظت شده با سنسور قرار می گیرند، چون سرعت و نیروی بالای آن ها می تواند برای کارگر خطرناک باشد. در مقابل، کوبات از ابتدا برای کار در کنار انسان و بدون نیاز به محفظه ایمنی جداگانه طراحی شده است. این ربات ها به سنسورهای تشخیص برخورد مجهزند و در صورت برخورد با مانع یا انسان، بلافاصله حرکت را متوقف یا سرعت را کاهش می دهند.

مقایسه کاربردی دو نوع ربات

معیارربات صنعتی سنتیربات همکار (کوبات)
سرعت و توانبالا، مناسب حجم تولید انبوهمتوسط، مناسب وظایف سبک
نیاز به محفظه ایمنیمعمولاً بلهمعمولاً خیر
سهولت برنامه ریزی مجددنیازمند تخصص فنیساده تر، اغلب با آموزش دستی
هزینه اولیهبالاترمعمولاً پایین تر
فضای اشغالیبیشترکمتر، مناسب کارگاه های کوچک

چه زمانی کدام گزینه مناسب تر است؟

اگر خط تولید با حجم بالا و وظایف ثابت و تکراری در طولانی مدت سروکار دارد، ربات صنعتی سنتی معمولاً بازگشت سرمایه بهتری ارائه می دهد، چون توان و سرعت آن برای تولید انبوه بهینه شده است. اما در کارگاه هایی که محصولات به طور مکرر تغییر می کنند یا فضای کارگاه محدود است، کوبات به دلیل سادگی برنامه ریزی مجدد و امکان جابه جایی سریع بین ایستگاه های کاری، انتخاب منطقی تری به شمار می رود.

نکته ای که کمتر به آن پرداخته می شود این است که این دو گزینه لزوماً رقیب هم نیستند. بسیاری از کارخانه ها ترکیبی از هر دو را به کار می گیرند؛ ربات های سنتی برای بخش های پرسرعت و پرحجم خط تولید، و کوبات ها برای ایستگاه هایی که نیاز به تعامل نزدیک با اپراتور دارند.

اجزای فنی اصلی و سیستم کنترل ربات صنعتی

برای درک درست عملکرد یک ربات صنعتی، آشنایی با اجزای سازنده آن ضروری است. هرچند طراحی هر ربات بسته به سازنده و کاربرد متفاوت است، اما تقریباً تمام ربات های صنعتی از چند بخش اصلی مشترک تشکیل شده اند.

بازو و مفاصل مکانیکی

بازوی ربات، ساختار فیزیکی اصلی است که حرکت را در فضا اجرا می کند. هر مفصل این بازو توسط یک موتور الکتریکی، معمولاً از نوع سروموتور، به حرکت درمی آید. تعداد مفاصل یا همان درجات آزادی، مستقیماً تعیین می کند ربات تا چه حد می تواند در زوایای پیچیده حرکت کند. برای وظایفی که نیاز به دور زدن موانع یا رسیدن به زوایای دشوار دارند، ربات با درجه آزادی بیشتر انتخاب مناسب تری است.

محرک ها و سیستم انتقال قدرت

محرک ها انرژی الکتریکی، هیدرولیکی یا پنوماتیکی را به حرکت مکانیکی تبدیل می کنند. اکثر ربات های صنعتی مدرن از محرک های الکتریکی استفاده می کنند، چون کنترل دقیق تری ارائه می دهند و نگهداری آن ها ساده تر از سیستم های هیدرولیک است. سیستم های هیدرولیک همچنان در کاربردهایی که نیاز به نیروی بسیار بالا دارند، مانند جابه جایی قطعات سنگین، کاربرد دارند.

کنترلر و نرم افزار برنامه ریزی

کنترلر، مغز ربات محسوب می شود و مسیر حرکت، سرعت و توالی وظایف را مدیریت می کند. برنامه نویسی این کنترلرها می تواند از طریق کدنویسی متنی، رابط گرافیکی ساده یا روش آموزش دستی انجام شود؛ در روش آموزش دستی، اپراتور بازوی ربات را به صورت فیزیکی در مسیر مورد نظر حرکت می دهد و کنترلر این مسیر را ذخیره و بعداً تکرار می کند.

سنسورها و سیستم بینایی

سنسورهای موقعیت، نیرو و بینایی ماشین، ربات را قادر می سازند تا با محیط اطراف تعامل هوشمندانه تری داشته باشد. دوربین های بینایی ماشین به ویژه در وظایفی مانند بازرسی کیفی و برداشت قطعات نامرتب اهمیت زیادی دارند، چون امکان تشخیص موقعیت دقیق قطعه را حتی در شرایط غیریکنواخت فراهم می کنند.

مچ و افکتور نهایی (End Effector)

افکتور نهایی، ابزاری است که در انتهای بازوی ربات نصب می شود و بسته به کاربرد می تواند گیره، مکنده خلأ، مشعل جوش یا نازل رنگ پاشی باشد. انتخاب درست این قطعه به همان اندازه انتخاب نوع ربات اهمیت دارد؛ چون حتی دقیق ترین بازوی رباتیک، بدون افکتور مناسب برای کار مشخص، کارایی لازم را نخواهد داشت.

جمع بندی: کدام ربات صنعتی برای شما مناسب است؟

انتخاب نوع مناسب ربات صنعتی هیچ گاه پاسخی یکسان برای همه کسب وکارها ندارد. آنچه در این مسیر اهمیت دارد، تطبیق دقیق ساختار مکانیکی، کاربرد و سطح تعامل با نیروی انسانی با نیاز واقعی خط تولید است. کارخانه ای که با حجم بالا و وظایف تکراری سروکار دارد، از ربات مفصلی یا دلتا سود بیشتری می برد؛ در حالی که کارگاهی با محصولات متنوع و فضای محدود، احتمالاً کوبات را انتخاب منطقی تری خواهد یافت.

نکته کلیدی این است که سرمایه گذاری در اتوماسیون صنعتی، فراتر از خرید یک دستگاه است. بررسی دقیق نوع کاربرد، سازگاری با تجهیزات موجود، هزینه نگهداری و امکان برنامه ریزی مجدد در آینده، تصمیمی آگاهانه را رقم می زند که هم بازگشت سرمایه مناسبی دارد و هم انعطاف لازم برای رشد کسب وکار را فراهم می کند.

سوالات متداول درباره ربات صنعتی

تفاوت اصلی ربات صنعتی با ربات همکار چیست؟

ربات صنعتی سنتی برای کار جدا از انسان و در محیط های محافظت شده طراحی شده و توان و سرعت بالاتری دارد، در حالی که ربات همکار برای کار مستقیم در کنار اپراتور و بدون نیاز به محفظه ایمنی ساخته شده است.

کدام نوع ربات صنعتی برای مونتاژ قطعات کوچک مناسب تر است؟

برای مونتاژ قطعات کوچک با حرکات افقی سریع، ربات اسکارا معمولاً انتخاب مناسب تری است، هرچند در وظایف پیچیده تر که نیاز به زاویه های متنوع دارند، از ربات مفصلی نیز استفاده می شود.

آیا راه اندازی ربات صنعتی نیاز به تخصص فنی بالا دارد؟

بستگی به نوع ربات دارد. برنامه ریزی ربات های صنعتی سنتی معمولاً نیازمند دانش فنی تخصصی است، اما بسیاری از کوبات ها با روش آموزش دستی طراحی شده اند که نیاز به کدنویسی پیچیده را کاهش می دهد.

چه عاملی بیشترین تأثیر را در انتخاب افکتور نهایی ربات دارد؟

نوع وظیفه، تعیین کننده اصلی است. برای برداشتن قطعات از گیره یا مکنده خلأ، برای جوشکاری از مشعل و برای رنگ پاشی از نازل مخصوص استفاده می شود؛ انتخاب نادرست این قطعه می تواند کارایی کل سیستم را کاهش دهد.

آیا ربات های صنعتی جایگزین کامل نیروی انسانی می شوند؟

در بیشتر موارد، ربات صنعتی جایگزین وظایف تکراری، خطرناک یا نیازمند دقت بالا می شود، نه جایگزین کامل نیروی انسانی. نظارت، برنامه ریزی، نگهداری و تصمیم گیری های پیچیده همچنان نیازمند نیروی متخصص انسانی است.